产品中心从器件到模组,
从器件到模组,
建立完整的视觉前端。
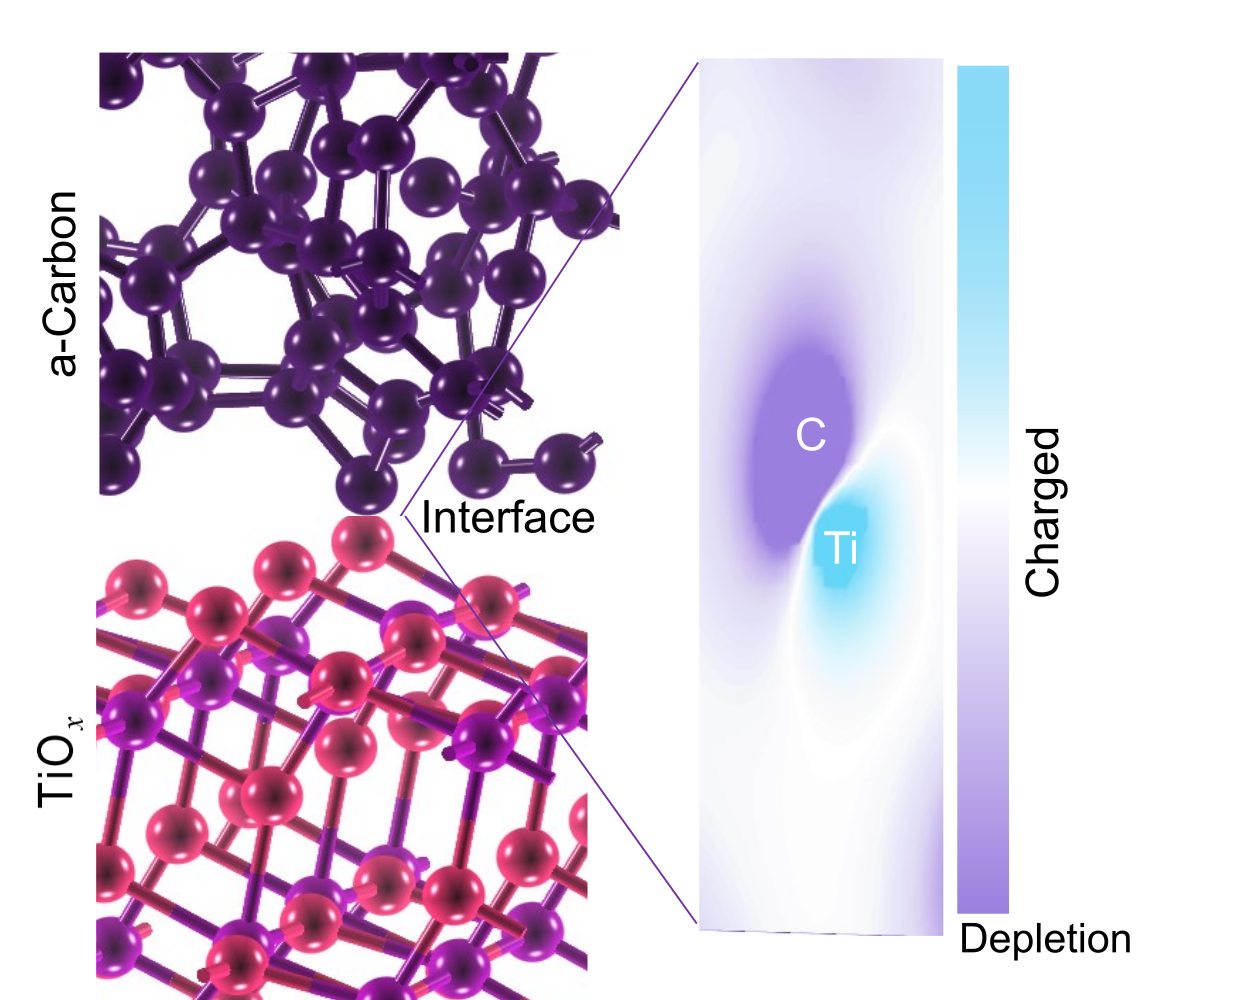
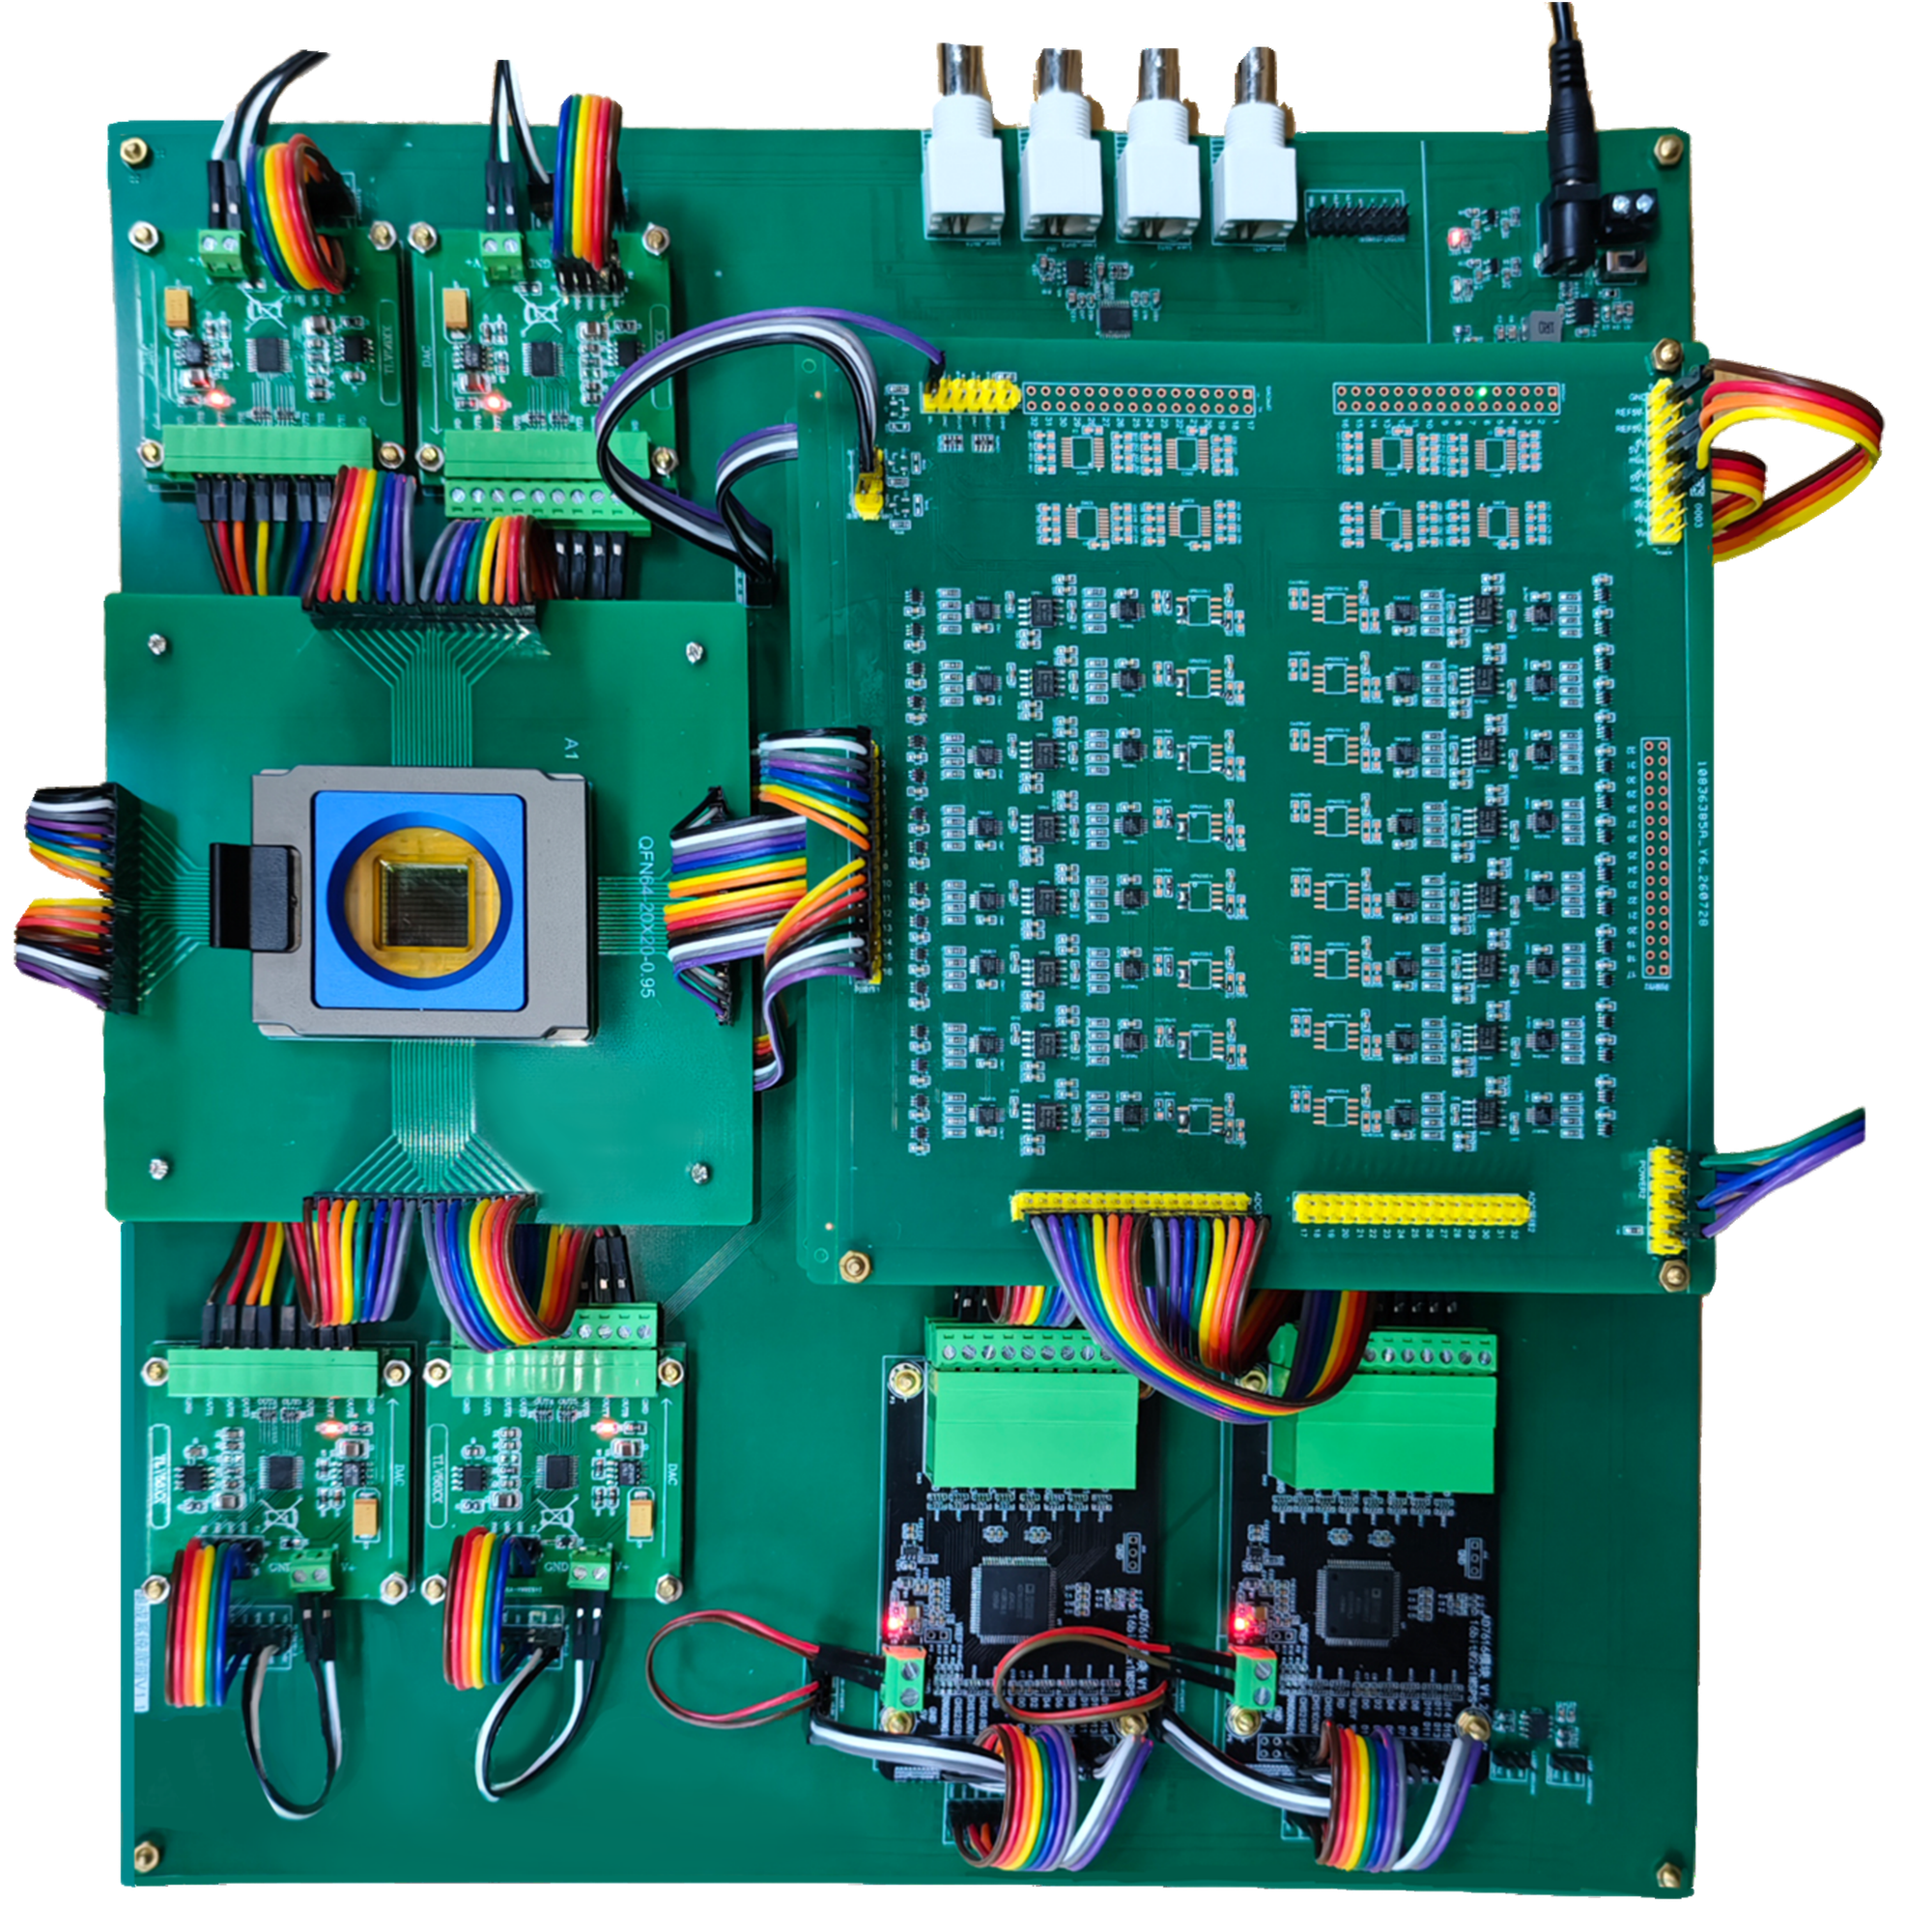
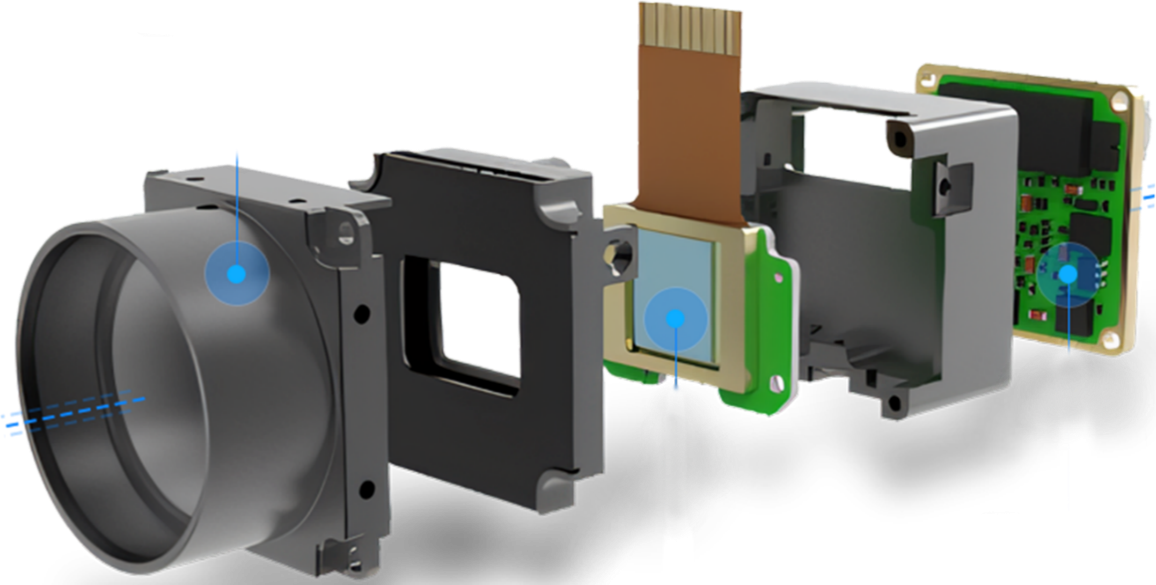
以光电器件为基础,连接驱动采集与端侧算法,再进入智能眼镜等终端。
看一段演示,
理解环境感知如何工作。
沿用项目 PPT 中的城市步行演示,展示场景输入、目标标注与提示之间的关系。

使用 SANPO 公共场景素材说明算法流程,非眼镜整机实测。
应用方案围绕真实任务,
全部应用 →围绕真实任务,
让感知连接理解。
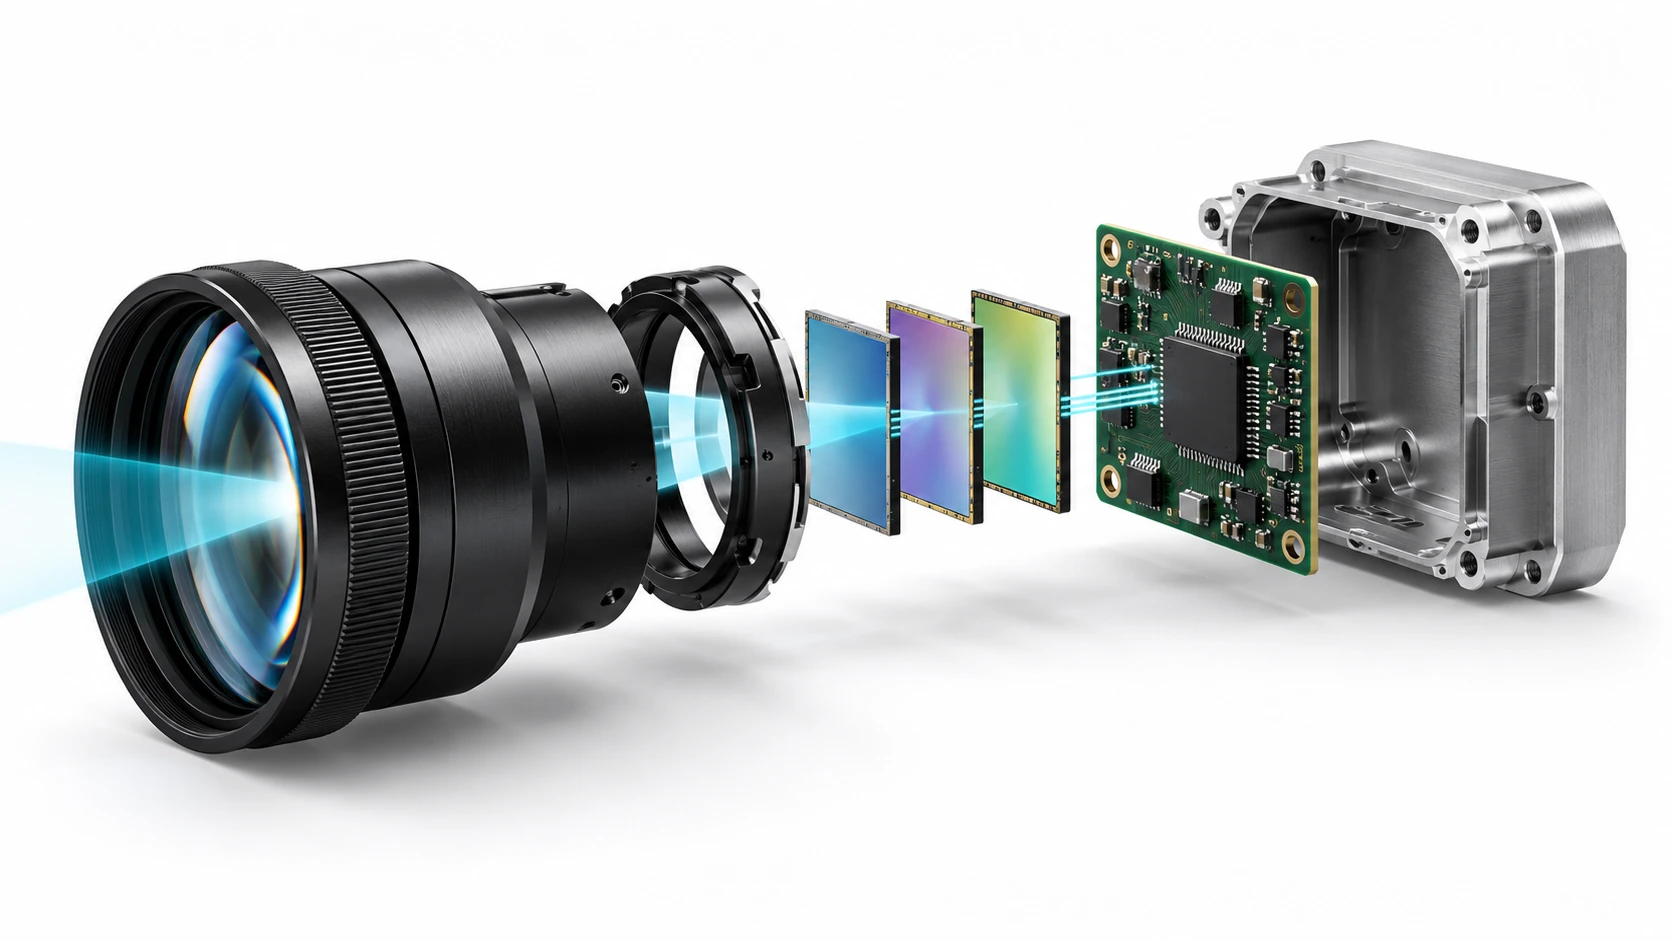
光学与读出协同概念图 · AI 生成
未来应用方向
探索未来应用从日常感知,走向更多现场。
探索物流仓储、工业巡检、教育沟通、会议记录、机器人视觉与低功耗物联,让感存算前端成为更多终端的信息入口。